Guía de campo GNSS
Cómo montar un equipo RTK económico con Android
Para medir una parcela, importa dónde está la antena cuando guardas cada punto. Aquí puedes elegir un receptor, seguir el recorrido de las correcciones y comprobar sobre el terreno si las coordenadas son fiables.
Ver el montaje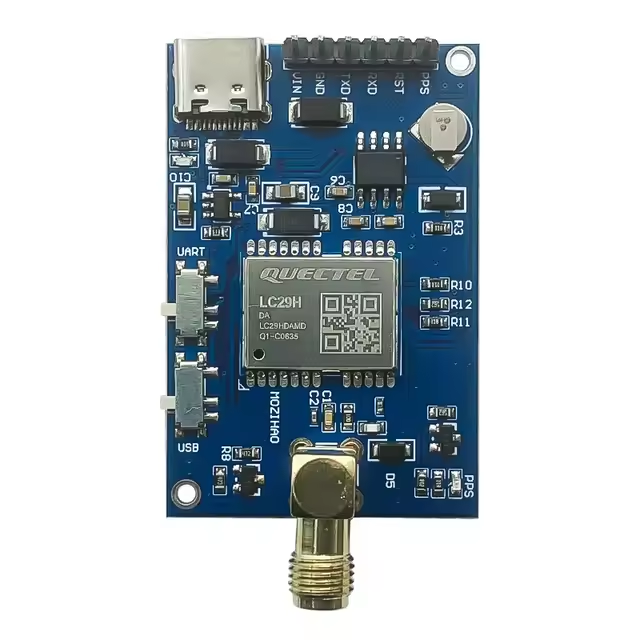
RTK: de la estación base al rover
Un receptor GNSS convencional estima distancias a varios satélites a partir del tiempo de viaje de sus señales. A cielo abierto, el resultado suele tener errores de metros. RTK (Real-Time Kinematic) añade la fase de la portadora, que permite medir fracciones de una longitud de onda. El reto es resolver cuántos ciclos completos hay entre antena y satélite.
La base permanece sobre coordenadas conocidas. El rover, que es el receptor que llevas al punto de medida, compara sus observaciones con las simultáneas de la base. Al formar diferencias, reduce los errores comunes de reloj, órbita y propagación. Si las coordenadas de la base están desplazadas, el levantamiento también lo estará.
- Base o red de estaciones
Observa los satélites y genera un flujo de datos de referencia, normalmente en formato RTCM.
- Servidor NTRIP (caster)
Distribuye el flujo por Internet. Solicita acceso al operador y elige el punto de montaje o mountpoint de tu zona.
- Android y rover
El cliente NTRIP recibe el flujo y lo entrega al motor RTK. El rover combina esos datos con su propia señal de satélite.
NTRIP significa Networked Transport of RTCM via Internet Protocol. En España puedes consultar el servicio de posicionamiento en tiempo real del IGN. Si eliges un mountpoint de base virtual (VRS), el cliente suele tener que enviar su posición aproximada en un mensaje GGA para recibir datos de tu zona.
En FLOAT, el motor estima el número de ciclos como un valor fraccionario. En FIX ha resuelto las ambigüedades como enteros. Un FIX estable puede dar centímetros en horizontal a cielo abierto con una buena antena, correcciones recientes y geometría favorable. La altura suele ser menos precisa. Repite la medida sobre un punto conocido antes de aceptar esa precisión.
PPP, RTK y Galileo HAS
PPP (Precise Point Positioning) utiliza observaciones de un solo receptor y productos precisos de órbita, reloj y sesgos de los satélites. Un servicio puede enviarlos en tiempo real o publicarlos para posproceso. El motor necesita acumular observaciones para estimar sus incógnitas: tras perder señal puede necesitar converger de nuevo.
Galileo HAS es un servicio gratuito de correcciones para GPS y Galileo. Las distribuye por la señal Galileo E6-B y por Internet. Un receptor y un motor compatibles pueden usarlas para PPP. La recepción del mensaje y la convergencia de la solución son dos comprobaciones distintas.
| Técnica | Qué necesita | Qué esperar en campo |
|---|---|---|
| GNSS autónomo | Señales de satélite | Posición en metros en poco tiempo. Útil para reconocer el terreno. |
| RTK | Observaciones de una base próxima o red, y enlace de datos | Puede llegar a centímetros en FIX. Depende de la cobertura y de señales comunes. |
| PPP | Correcciones precisas y seguimiento continuo | Trabaja lejos de una base local. La convergencia lleva tiempo; con HAS el objetivo es decimétrico en condiciones nominales. |
La integración de HAS descrita por MovilTopo requiere un UM980 identificado con firmware Build11833 o posterior y antena E6 para recepción por satélite. Un LC29HDA con NTRIP utiliza otro flujo.
Montaje económico con un Quectel LC29HDA
Al buscar RTK en AliExpress puedes encontrar placas LC29HDA en el entorno de los 40 €. Es una referencia para la placa, sujeta al vendedor, variante, impuestos y accesorios. Comprueba la referencia DA y el contenido exacto antes de comparar dos precios.
- Receptor y placa. El módulo necesita una placa portadora con interfaz de datos y alimentación adecuadas. Para este montaje, elige una con puente USB compatible con Android y entrada de antena.
- Antena. Busca cobertura L1/L5, conector compatible y, si es activa, tensión de alimentación adecuada. Móntala nivelada sobre un soporte estable y mide su altura respecto al punto.
- Teléfono y cableado. Necesitas Android con USB OTG, adaptador y cable de datos. Comprueba el consumo conjunto. Si la placa se reinicia, revisa la alimentación o usa un concentrador OTG alimentado compatible.
- Correcciones y aplicación. Consigue host, puerto, credenciales si se requieren y mountpoint RTCM con señales compatibles. Necesitas una aplicación que entregue las correcciones al receptor y registre su posición, como MovilTopo.
Ejemplo de campo: comprobar el equipo antes de medir una parcela
Conecta antena y placa, y después la placa al móvil por OTG. A cielo abierto, verifica primero que recibes posiciones del receptor externo. Conecta al caster y comprueba que llegan datos recientes al rover. Espera un FIX estable. Registra un punto de control, desconecta, vuelve a inicializar y mídelo de nuevo. La repetición mide consistencia; comparar con coordenadas conocidas en el mismo sistema permite detectar un desplazamiento común.
LC29HDA, UM980 o ZED-F9P
| Receptor | Señales y capacidades | Cuándo encaja |
|---|---|---|
| Quectel LC29H (DA) | Doble banda L1/L5, GPS, Galileo, BeiDou y GLONASS entre otras. RTK rover a 1 Hz. | Primer equipo de bajo coste para levantar puntos. |
| Unicore UM980 | GPS L1/L2/L5 y Galileo E1/E5/E6, entre otras señales de BeiDou, GLONASS y QZSS. RTK multifrecuencia. | Topografía y agricultura con más señales disponibles o con interés en HAS. |
| u-blox ZED-F9P | RTK multiconstelación (GPS, Galileo, GLONASS y BeiDou). Hay variantes L1/L2 (p. ej., 05B) y L1/L5 (15B); verifica el sufijo. | Base o rover para proyectos que requieren integración y configuración del receptor. |
La precisión nominal describe un ensayo. En una parcela arbolada puede importar más cuánto tiempo se mantiene FIX o cuánto tarda en recuperarse. Más bandas ofrecen más observaciones posibles, siempre que la antena, la base y el rover compartan señales. Ningún precio elimina las reflexiones de una pared cercana.
Cinco formas de trabajar con GNSS en Android
- GNSS interno. El teléfono entrega una posición lista para usar. Su antena compacta y las reflexiones limitan la precisión.
- Observaciones RAW. Algunos móviles exponen fase de portadora utilizable. Un motor compatible puede procesarla con datos de base. El RTK interno de MovilTopo es experimental y depende del dispositivo.
- USB OTG. El receptor multibanda externo mide en la antena del jalón y calcula la solución. El móvil registra la posición que recibe.
- Bluetooth. Una conexión serie compatible, como Bluetooth clásico SPP, puede sustituir al cable. Comprueba que permite tanto leer posiciones como enviar RTCM al receptor.
- NTRIP en Android. Es el transporte de los datos de referencia. Puede alimentar el motor interno compatible o el receptor externo; recibir bytes por sí solo no mejora el GPS del móvil.
Qué trabajos admite un RTK económico
Para medir parcelas con RTK, recorre el perímetro en orden y vuelve al primer vértice. En un levantamiento de puntos para GIS, guarda coordenadas, altura de antena y estado de solución. Para replantear, carga el punto de proyecto en el mismo sistema de referencia y comprueba la diferencia física sobre el terreno.
En agricultura puedes comparar trazados de hileras entre visitas. En un proyecto personal de ingeniería, levantar un perfil antes de diseñar un drenaje. En investigación GNSS, mide el mismo punto en cielo abierto y junto a árboles y compara error y tiempo en FIX. Para trabajos oficiales, profesionales o catastrales, verifica procedimientos, instrumentación y certificaciones exigibles.
Preguntas frecuentes de campo
¿Por qué no consigo RTK FIX?
Comprueba cielo visible, estabilidad del soporte, edad de las correcciones y que el mountpoint emita observaciones de bandas comunes. Un flujo conectado puede no contener las señales que necesita tu rover.
¿Necesito Internet para utilizar NTRIP?
Para un caster público, sí. NTRIP también funciona sobre una red IP local con caster propio. Una base puede transmitir RTCM por radio sin NTRIP.
¿Cuánto influye la distancia a la base?
Al aumentar la distancia, base y rover atraviesan condiciones atmosféricas menos parecidas. La fijación puede tardar más o fallar. Consulta la cobertura de la red o elige una base próxima.
¿Puedo utilizar RTK sin pagar suscripción?
Algunas redes públicas ofrecen acceso gratuito con registro. Comprueba cobertura, condiciones y formato. Otra opción es operar una base propia en coordenadas conocidas.
¿Por qué necesito una antena GNSS adecuada?
El receptor solo procesa lo que capta la antena. Para aprovechar L5 debe recibir esa banda. Un mal emplazamiento o un conector inadecuado pueden impedir el FIX.
¿Qué diferencia hay entre el GPS del móvil y un LC29HDA?
La ubicación estándar del móvil procede de su antena integrada. El LC29HDA es un rover dedicado con antena elegible y motor RTK que acepta datos de referencia.
¿Puedo conseguir precisión centimétrica con Android?
Es posible en condiciones adecuadas. Comprueba una solución fija sobre un punto conocido y repite tras reinicializar; la cifra de precisión de la pantalla es una estimación.
¿Necesito dos receptores GNSS?
Con una red de referencia basta llevar un rover. Para trabajar sin red con una base propia necesitarás también el receptor de base y un enlace entre ambos.