Guia de campo GNSS
Como montar um kit RTK de baixo custo com Android
Ao medir um terreno, as coordenadas gravadas correspondem à posição da antena. Veja como escolher o receptor, levar as correções até o rover e conferir o resultado antes de percorrer a divisa.
Ver a montagem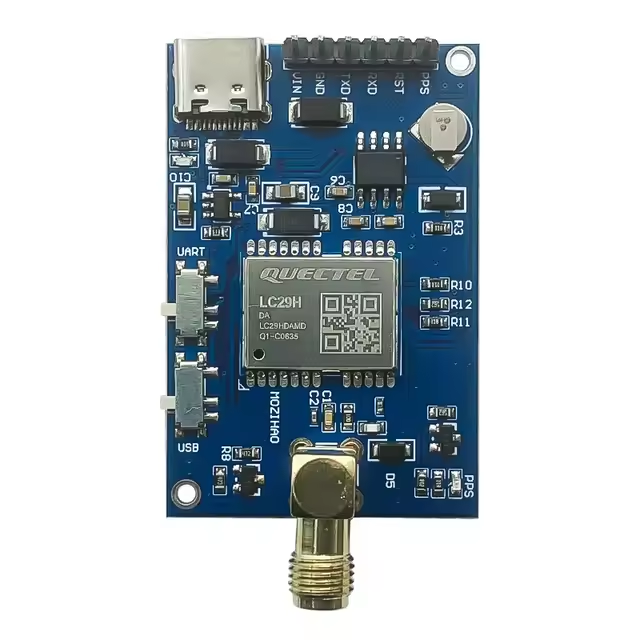
Como o RTK funciona da base ao rover
O GNSS convencional estima distâncias pelo tempo de viagem dos sinais dos satélites. A céu aberto, o erro costuma ser da ordem de metros. O RTK (Real-Time Kinematic) também mede a fase da portadora, até frações do comprimento de onda. É preciso determinar quantos ciclos inteiros separam o satélite da antena.
A base ocupa uma posição conhecida. O rover compara suas observações às da base no mesmo instante. As diferenças reduzem erros comuns de relógio, órbita e atmosfera. Um erro nas coordenadas da base também desloca os pontos levantados.
- Base ou rede de estações
Observa os satélites e fornece dados de referência, normalmente no formato RTCM.
- Servidor NTRIP (caster)
Distribui os dados pela internet. Consulte o operador sobre cadastro e escolha o mountpoint com cobertura na área.
- Android e rover
O cliente NTRIP encaminha os dados ao motor RTK, que os combina com as observações do rover.
NTRIP significa Networked Transport of RTCM via Internet Protocol. A rede do IGN da Espanha é um exemplo de serviço público. Em um mountpoint de estação virtual (VRS), o cliente geralmente envia sua posição aproximada em uma mensagem GGA para receber dados da sua região.
Em FLOAT, as ambiguidades são estimadas como números reais. Em FIX, o motor resolveu o número inteiro de ciclos. Com FIX estável, boa geometria, céu aberto, antena adequada e correções recentes, é possível obter centímetros na horizontal. A altura costuma ter mais incerteza. Confira um ponto conhecido antes de aceitar a medição.
PPP, RTK e Galileo HAS
O PPP (Precise Point Positioning) usa observações de um receptor e produtos precisos de órbita, relógio e vieses dos satélites. Esses produtos podem vir de um serviço em tempo real ou ser aplicados no pós-processamento. A solução precisa de observações contínuas para convergir. Uma interrupção pode exigir nova convergência.
O Galileo HAS fornece correções gratuitas para Galileo e GPS pelo sinal Galileo E6-B e pela internet. Um motor PPP compatível pode aplicá-las. Confira separadamente a recepção das mensagens e a convergência da solução.
| Técnica | Insumos | Resultado em campo |
|---|---|---|
| GNSS autônomo | Sinais dos satélites | Posição rápida com erro de metros. Útil no reconhecimento. |
| RTK | Base próxima ou rede de referência e enlace de dados | Pode chegar a centímetros com FIX. Depende da cobertura e dos sinais em comum. |
| PPP | Produtos precisos e rastreio contínuo | Dispensa base local. A convergência leva tempo. O HAS visa precisão decimétrica em condições nominais. |
A integração HAS por satélite descrita pelo MovilTopo exige UM980 identificado com firmware Build11833 ou posterior e antena E6. O LC29HDA com NTRIP usa o método RTK relativo.
Como montar um rover econômico com LC29HDA
Em marketplaces como o AliExpress, placas LC29HDA podem custar por volta de 40 € antes dos acessórios. Verifique a variante DA, o preço atual, impostos, frete e itens incluídos. O orçamento completo também depende da antena e do suporte.
- Receptor e placa. Um módulo avulso precisa de placa de interface. Escolha uma com entrada de antena, alimentação adequada e interface USB compatível com Android.
- Antena. Confira bandas L1/L5, conector e tensão para a antena ativa. Instale em suporte estável e nivelado e meça a altura em relação ao ponto.
- Celular e cabos. Use Android com USB OTG, adaptador e cabo de dados. Se a placa reiniciar, confira o consumo ou use um hub OTG compatível com alimentação própria.
- Correções e aplicativo. Obtenha endereço do caster, porta, credenciais quando exigidas e mountpoint RTCM com sinais compatíveis. Use um aplicativo como o MovilTopo para enviar as correções ao receptor e gravar sua posição.
Exemplo de campo: confira o equipamento antes de medir o terreno
Conecte a antena à placa e a placa ao celular por OTG. A céu aberto, confirme a chegada de posições do receptor externo. Conecte ao caster e confira a idade das correções no rover. Após um FIX estável, meça um ponto de controle, reinicialize e repita. Repetir avalia a consistência. Comparar com coordenadas conhecidas no mesmo referencial revela também um deslocamento sistemático.
Comparação entre LC29HDA, UM980 e ZED-F9P
| Receptor | Sinais e recursos | Aplicação |
|---|---|---|
| Quectel LC29H (DA) | Duas bandas L1/L5. Rastreia GPS, Galileo, BeiDou e GLONASS, entre outros. Rover RTK a 1 Hz. | Primeiro equipamento para levantamento de pontos. |
| Unicore UM980 | GPS L1/L2/L5 e Galileo E1/E5/E6, além de sinais BeiDou, GLONASS e QZSS. RTK multifrequência. | Topografia e agricultura com mais opções de sinais ou uso de HAS. |
| u-blox ZED-F9P | RTK multiconstelação com GPS, Galileo, GLONASS e BeiDou. Existem variantes L1/L2 (por exemplo, 05B) e L1/L5 (15B). Confira o sufixo. | Base ou rover para integração e configuração do receptor. |
A precisão nominal descreve um ensaio. Sob árvores, considere quanto tempo o receptor mantém FIX e quanto demora para recuperá-lo. Mais bandas ajudam quando antena, base e rover trabalham com sinais comuns. Um modelo mais caro também sofre com reflexões em paredes.
Cinco formas de usar GNSS com Android
- GNSS interno. O celular fornece uma posição pronta. A antena compacta e os sinais refletidos limitam o desempenho.
- Observações RAW. Alguns celulares fornecem fase de portadora utilizável. Um motor compatível pode combiná-la com dados da base. O RTK interno do MovilTopo é experimental e depende do aparelho.
- USB OTG. O rover externo multibanda mede na antena do bastão e calcula a solução. O celular registra essa posição.
- Bluetooth. Uma conexão serial compatível, como Bluetooth clássico SPP, pode substituir o cabo. Confira se envia posições ao celular e recebe RTCM no sentido inverso.
- NTRIP no Android. Transporta dados de referência para o receptor externo ou motor interno compatível. Receber o fluxo, por si só, não corrige a posição do celular.
Para que serve um RTK de baixo custo?
Para medir um terreno, percorra os vértices em ordem e volte ao primeiro. Em levantamentos de pontos para SIG, grave altura da antena, coordenadas e estado da solução. Para locação, use coordenadas de projeto no mesmo referencial e verifique o desvio em campo.
Na agricultura, compare o traçado de linhas entre visitas. Em um projeto pessoal de engenharia, levante um perfil antes de planejar a drenagem. Em pesquisa GNSS, repita um ponto conhecido sob árvores e a céu aberto e compare erro e tempo em FIX. Trabalhos oficiais, profissionais ou cadastrais podem exigir procedimentos, instrumentos ou habilitações específicos.
Dúvidas de campo
Por que não consigo RTK FIX?
Confira céu visível, estabilidade da antena, idade das correções e sinais comuns. Um mountpoint conectado pode não transmitir as observações necessárias.
Preciso de internet para usar NTRIP?
Para um caster público na internet, sim. Um caster local funciona em rede IP própria. Outra opção é enviar RTCM por rádio sem NTRIP.
Quanto importa a distância até a base?
Com a distância aumentam as diferenças atmosféricas entre base e rover. O FIX pode demorar ou falhar. Consulte a cobertura da rede ou escolha uma base próxima.
Posso usar RTK sem mensalidade?
Algumas redes públicas oferecem acesso gratuito mediante cadastro. Confira cobertura, condições e formato. Também é possível instalar base própria em coordenadas conhecidas.
Por que escolher uma antena GNSS adequada?
O receptor só processa os sinais captados. Verifique cobertura de L5, conector, alimentação e local de instalação.
Qual a diferença entre o GPS do celular e o LC29HDA?
O celular usa uma antena integrada. O LC29HDA tem motor RTK dedicado, entrada de antena externa e recebe dados de referência.
Consigo precisão centimétrica com Android?
É possível em condições adequadas. Confira um ponto de controle com FIX e repita após reinicializar. A precisão exibida na tela é uma estimativa.
Preciso de dois receptores GNSS?
Com rede de referência basta levar o rover. Com base própria, são necessários um receptor de base e um enlace até o rover.